可信实时声学不只要“听起来有空间感”,还必须在精度、时限与设备故障之间保持可验证、可回退的语义。
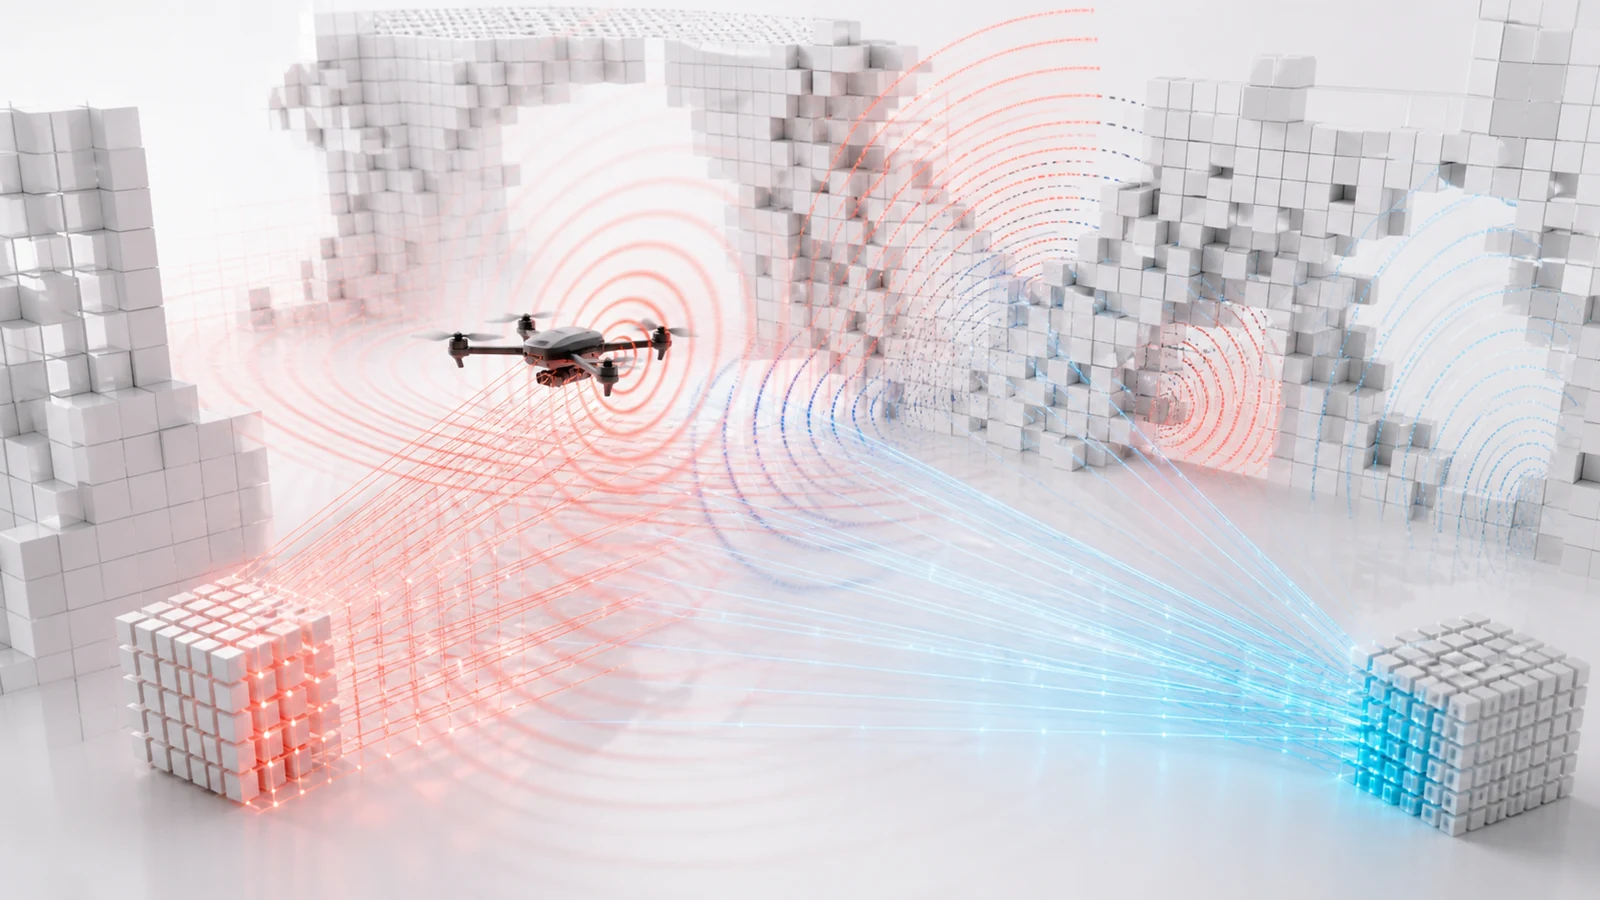
Minecraft 的方块拓扑适合快速判断遮挡、材料序列与房间连通性,却会把真实连续边界量化到一米网格。对直达声,这种近似通常足够;对毫秒级一阶反射,时序、相位和方向线索会被明显放大。与此同时,FPV 无人机声源包含多转子阶次音调、宽带气动噪声与高速 Doppler,任何算法都必须在世界更新、声音线程和 OpenAL 生命周期之间保持有界。
FPV Dronecraft 因此建立了一条以 Java CPU 为正确性基线、用真实房间响应约束模型、由 CUDA 承担可撤销批量加速,并在故障时回落 CPU 的计算声学路径。
真实 RIR 改变了几何模型
研究语料包含 66 个官方 SOFA 文件中的 330 条房间脉冲响应,以及预注册、与旧数据哈希零重叠的 165 条 unseen RIR。在 66 个 room/source/microphone 场景中,Java CPU DDA 执行 924 条 direct/first-order 路径,全部在预算内到达,单路径最多访问 12 个 cells。
DDA 命中正确方块只能证明拓扑可见,不能保证反射到达时间正确。把候选反射面从一米体素边界落到连续局部坐标后,最坏时序残差从 83.98 samples 降至 4.34 samples,21 条目标路径全部进入预设的 5-sample sanity gate。
这组结果确定了分层架构:DDA 继续负责遮挡、portal 和材料序列;局部 voxel shape/sub-voxel plane 修正 reflection point 与 delay。材料吸收参数不得被用来掩盖离散几何误差。
晚期混响也采用低维、可解释的房间统计。反射面数量与 500/1000/2000 Hz 的 T20 Spearman ρ 分别为 0.899、0.834 与 0.937,支持用房间体积、暴露面积、portal openness 和三频带等效吸收推导 late field,而不是追踪每一条高阶路径。
确认集否决了一个“看起来很强”的模型
一个 420-feature geometry-interaction ridge 在探索分区表现良好,却在 165 条真正 unseen RIR 上失败:Top-4 仅略高于随机期望的 2/3,预测绝对值最大外推到 161 dB。
项目没有在已解盲数据上重新拟合后继续包装结果,而是保留失败并转向有物理上下界的 gain 公式、source/listener 分离支持域和超范围零修正回退。校准修正固定限幅在 [-6,+3] dB,正能量增益固定在 [1e-6,1];source 或 listener 任一端离开支持域,校准项精确回落为 0。
CPU 是长期保留的产品语义基线
对象型研究 API 被重构为 primitive packed result 与可复用 Workspace。与对象参考实现比较的 42 条路径在长度、反射点、访问 cells 与 visibility 上实现零 mismatch;在 100 万场景预热后,5 个各 25 万场景的正式 allocation window 全部为 0 bytes。
三频带有界 gain 与事件 clustering 的微基准同样在 5 个窗口中零分配,P99 为 481.25 ns/solve。即使未来启用 GPU,约几十条 direct rays/update 仍由 Java CPU DDA 负责,GPU 只面向批量 early-reflection/shadow 工作负载。
CUDA 先证明逐段一致,再讨论速度
在 RTX 3060、sm_86 与 NVRTC 13.3 环境中,完全相同的 production bundle 覆盖 100,008 条 rays、49,494 个 sparse cells 和 24 个有界 batches。三轮运行均验证 100,008 rays 与 14,172,009 actual segments,逐段 packed topology、length、material id、fill fraction,以及 flags、first material 和三频带 loss/gain 全部一致。
100k full-topology workload 中,GPU submit P95 中位数为 373.223 ms,单线程 compiled CPU P95 为 1206.2 ms,筛查比值为 3.232 倍。但为正确性保留全部 segments 会回读约 799 MB 记录,D2H P95 达 155.607 ms,是 kernel P95 的 3.52 倍。因此单次峰值不能直接授权 GPU 进入 Minecraft 热路径。
完整 Java→native→CUDA bridge 在 256/512/1024/2048 rays 上的 P95 中位数约为 1.46/1.44/1.95/1.44 ms,360 个 measured samples 对 50 ms deadline 零 miss;但 bridge create 中位数为 408.366 ms,只能异步发生一次。
性能通过也不能越过故障边界
正式矩阵完成后,driver preflight 曾成功,但首个 JVM 随后在 native CUDA 阶段停止进展,新的 nvidia-smi 也失去响应。Java interrupt 或 future timeout 无法安全释放卡在驱动中的 native thread。
项目因此接受 bridge 的 correctness/performance,却拒绝把 DLL 直接加载进 Minecraft JVM。下一阶段使用进程外 worker:CUDA context、NVRTC module 与 resident snapshot 全部属于独立进程;timeout、crash、generation、protocol 或 checksum 失败一律返回 CPU fallback,并采用 1/2/4/8/16/30 秒指数退避。
在 2,000 ms 研究超时窗口中,hang case 于 2006.123 ms 返回 TIMEOUT,并在 2031.960 ms 确认 worker 已退出;request/response checksum 任一方向损坏都不能进入声学结果。
从飞行动力学一直追到 PCM 字节
真实 Client GameTest 获得 motor/propeller 各 4 个一秒分块,共 8 个分块、384,000 samples、768,000 bytes。Doppler ratio 从 1.000245603196 穿越至 0.999972530741,全部 8 个变化分块都在第 1,920 sample,也就是 48 kHz 下的 40 ms,完成频率 ramp。
这关闭了“服务器状态→emission hash→Doppler target→相位连续合成→PCM bytes”的代码内证据链,但不等于这些字节已经完成扬声器端、物理空间或人耳听感校准。
当前结果足以支持一篇阶段性研究文章:真实 RIR 改变了几何模型,CPU 提供零分配语义基线,CUDA 完成大规模逐段一致性,驱动故障则推动系统采用可回收的进程外边界。它仍不是发布级声学产品白皮书;真实 worker IPC、live early renderer、物理端点测量和预注册 ABX 仍需要继续闭合。