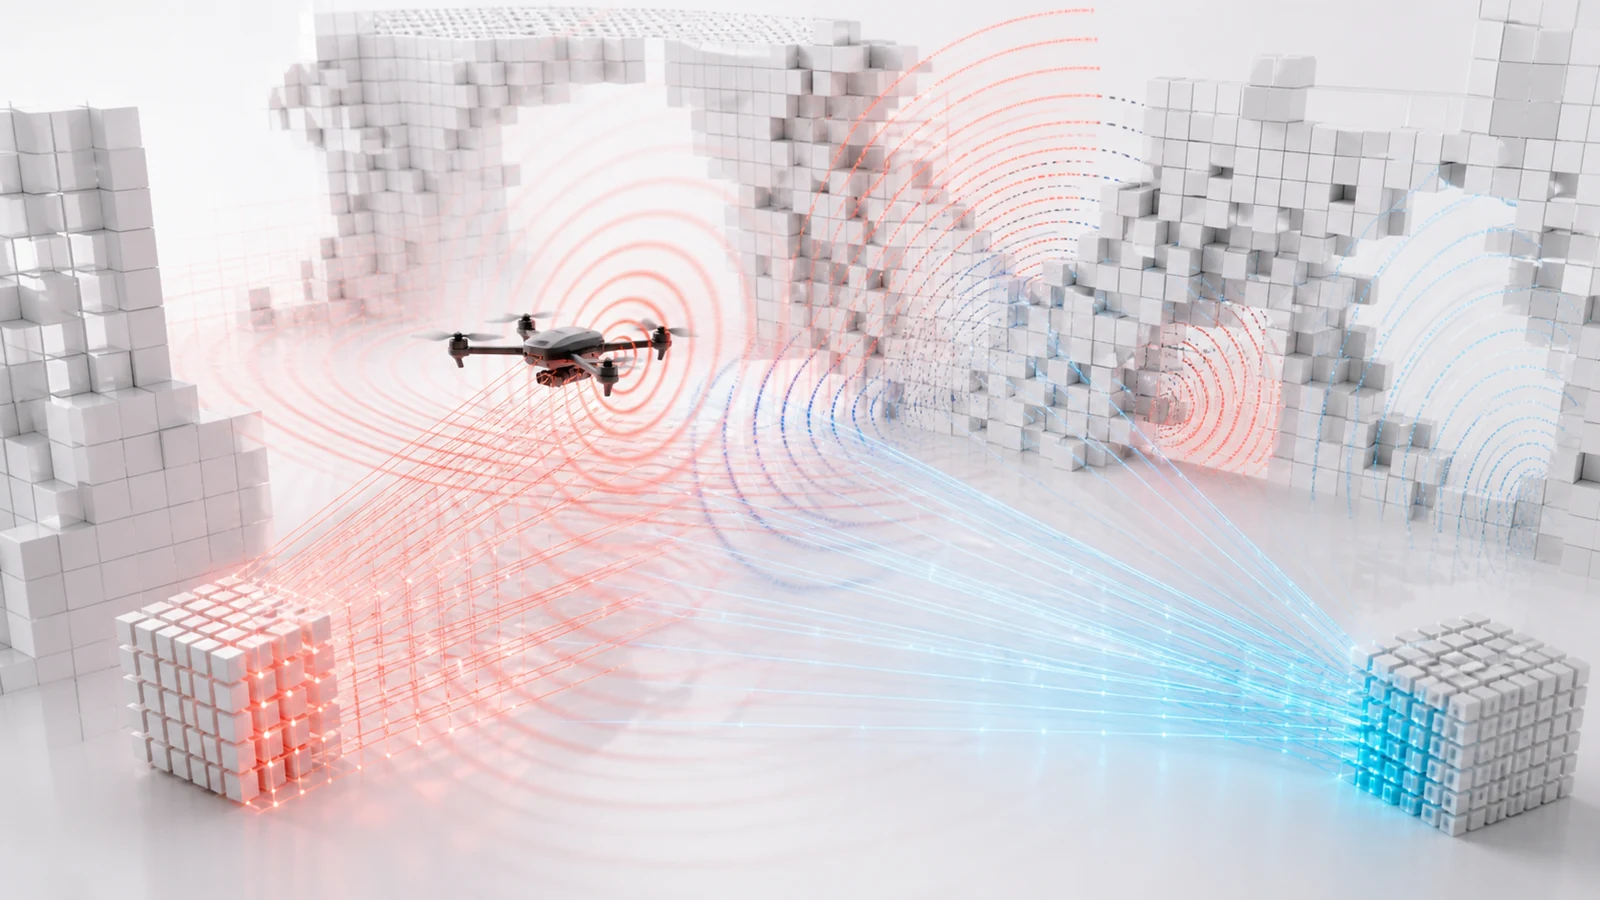
从体素世界到可信实时声场:FPV Dronecraft 计算声学研究
FPV Dronecraft 以真实房间响应约束几何模型,以零分配 Java CPU 守住语义基线,并验证 10 万射线 CUDA 逐段一致性。研究同时保留确认集失败与驱动挂起的负证据,由此形成可撤销加速和 CPU 回退的可信实时声学路径。
阅读更多RANKCHORD RESEARCH
记录 RankChord 在语言模型、智能体系统与开放世界交互方向的研究和实践。
FPV Dronecraft 以真实房间响应约束几何模型,以零分配 Java CPU 守住语义基线,并验证 10 万射线 CUDA 逐段一致性。研究同时保留确认集失败与驱动挂起的负证据,由此形成可撤销加速和 CPU 回退的可信实时声学路径。
阅读更多
FPV Dronecraft 将 Minecraft 飞行、统一运行时契约、公开实验数据和真实日志连接成可重建的验证闭环。89,252 条证据记录与多项校准结果表明,项目已形成可信的仿真研究基础设施,同时明确保留全包线数字孪生尚未完成的边界。
阅读更多
Singularity 将开放世界智能体的计划、执行、观测与能力主张拆分治理,通过真实 Paper 世界、动作后验证和独立资格审计衡量自主能力。当前 M0–M4 已获得证据支持,14 项固定基准全部达到重复验证,M5–M7 仍保持未完成状态。
阅读更多
Monogatari 将角色生成、独立评估与状态提交拆分,让模型负责角色表达、确定性状态机掌握叙事路线。33 套质量套件与 1,239 个固定回放回合验证了证据门、攻击隔离和原子回滚机制,也如实保留当前发布门禁尚未全绿的边界。
阅读更多
Hummingbird-S1 探索如何在约 0.36B 参数和有限持久状态预算下,将因果绑定、最小状态写入、主动查询与可失效程序记忆组合为可审计的智能体能力链,并通过有限环境复现与两个真实仓库盲测明确能力边界。
阅读更多